
17 नवंबर 1970 को सोवियत संघ के मानवरहित अंतरिक्ष यान ‘लूना-17’ ने चंद्रमा के ‘सी ऑफ रेन्स’ यानी मारे इम्ब्रियम क्षेत्र में सफलतापूर्वक सॉफ्ट लैंडिंग की। इसके साथ भेजा गया आठ पहियों वाला रोबोटिक वाहन ‘लूनोखोद-1’ चंद्रमा की सतह पर उतरकर संचालित होने वाला पहला सफल रिमोट-नियंत्रित रोवर बना। पृथ्वी पर मौजूद वैज्ञानिकों और नियंत्रकों की टीम रेडियो संचार के माध्यम से इसे चलाती थी। इस मिशन ने चंद्रमा की सतह के अध्ययन, दूर से संचालित अंतरिक्ष वाहनों और भविष्य के रोबोटिक अभियानों के लिए नई राह खोली।
लूना-17 मिशन की पृष्ठभूमि
1960 के दशक में अमेरिका और सोवियत संघ के बीच अंतरिक्ष प्रतिस्पर्धा तेज थी। चंद्रमा तक पहुंचना, वहां सुरक्षित लैंडिंग करना और उसकी सतह का वैज्ञानिक अध्ययन करना दोनों महाशक्तियों के प्रमुख लक्ष्य बन गए थे। सोवियत संघ ने लूना कार्यक्रम के अंतर्गत कई मानवरहित यान भेजे। इन अभियानों ने चंद्रमा की तस्वीरें लेने, उसकी सतह पर उतरने और वहां से वैज्ञानिक आंकड़े जुटाने की तकनीक विकसित की।
लूनोखोद-1 को चंद्रमा तक पहुंचाने के लिए लूना-17 अंतरिक्ष यान का इस्तेमाल किया गया। इसे 10 नवंबर 1970 को पृथ्वी से प्रक्षेपित किया गया। लगभग एक सप्ताह की यात्रा के बाद 17 नवंबर को यह चंद्रमा पर उतरा। लैंडिंग स्थल मारे इम्ब्रियम के पश्चिमी हिस्से में था, जिसे अंग्रेजी में Sea of Rains कहा जाता है। लैंडिंग के बाद रोवर को रैंप के जरिए चंद्र सतह पर उतारा गया।
आठ पहियों वाला लूनोखोद-1
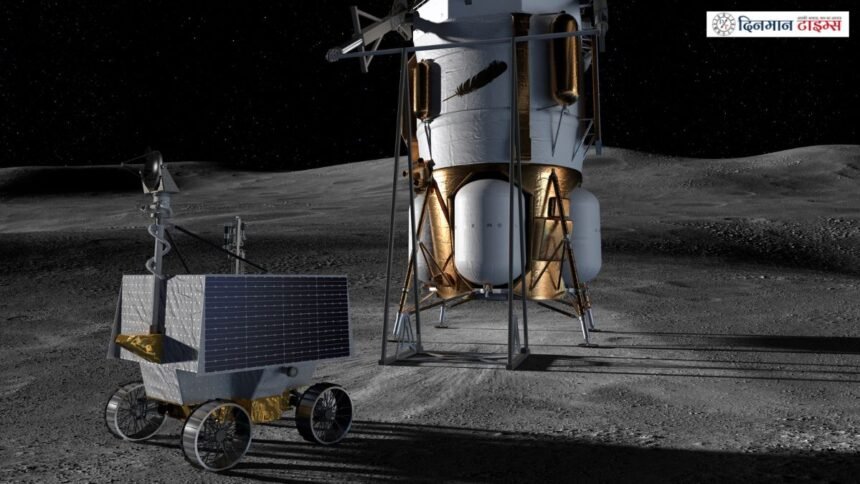
लूनोखोद-1 एक स्वचालित, दूर से नियंत्रित चंद्र रोवर था। इसका आकार गोलाकार ढक्कन वाले छोटे वाहन जैसा था और इसमें आठ पहिए लगाए गए थे। इसकी बनावट इस तरह तैयार की गई थी कि यह चंद्रमा की असमतल सतह, छोटे गड्ढों और धूल भरे भूभाग पर चल सके। इसके ऊपरी हिस्से पर सौर ऊर्जा से बैटरी चार्ज करने की व्यवस्था थी, जबकि रात के अत्यधिक ठंडे तापमान से उपकरणों की रक्षा के लिए रेडियोआइसोटोप हीटर का उपयोग किया गया।
रोवर में टेलीविजन कैमरे, एक्स-रे फ्लोरोसेंस स्पेक्ट्रोमीटर, मिट्टी की यांत्रिक विशेषताओं का अध्ययन करने वाले उपकरण और लेजर रेट्रोरिफ्लेक्टर सहित वैज्ञानिक यंत्र लगाए गए थे। इन उपकरणों से चंद्र मिट्टी की संरचना, सतह की बनावट और भौतिक गुणों के बारे में जानकारी जुटाई गई।
पृथ्वी से रेडियो संकेतों द्वारा संचालन
लूनोखोद-1 पूरी तरह स्वायत्त वाहन नहीं था। इसे पृथ्वी पर स्थित नियंत्रकों की टीम रेडियो संकेतों के माध्यम से दिशा और गति संबंधी निर्देश देती थी। कैमरों से प्राप्त तस्वीरों और आंकड़ों के आधार पर ऑपरेटर आगे का रास्ता तय करते थे। चंद्रमा और पृथ्वी के बीच संचार में समय-अंतर तथा दृश्यता की सीमाओं को ध्यान में रखते हुए वाहन को सावधानी से चलाना पड़ता था।
यह संचालन अपने समय की अत्यंत जटिल तकनीकी उपलब्धि थी। वैज्ञानिकों को एक ऐसे वाहन को नियंत्रित करना था जो पृथ्वी से लगभग चार लाख किलोमीटर दूर, अपरिचित और कठिन भूभाग पर चल रहा था। इस अनुभव ने बाद के ग्रह-अन्वेषण अभियानों में दूरस्थ रोबोटिक नियंत्रण की तकनीकों को विकसित करने में मदद की।
चंद्रमा की सतह पर वैज्ञानिक उपलब्धियाँ
लूनोखोद-1 ने अपने अभियान के दौरान लगभग 10.5 किलोमीटर की दूरी तय की। इसने चंद्रमा की सतह से 20,000 से अधिक टेलीविजन चित्र और 206 विस्तृत पैनोरमिक दृश्य पृथ्वी पर भेजे। मिशन के दौरान चंद्र मिट्टी के भौतिक और रासायनिक गुणों का अध्ययन किया गया तथा अलग-अलग स्थानों पर सतह की स्थिति का आकलन किया गया।
रोवर ने चंद्रमा पर लेजर रेट्रोरिफ्लेक्टर भी स्थापित किया। पृथ्वी से भेजी गई लेजर किरणों को वापस परावर्तित कर इस उपकरण की मदद से पृथ्वी और चंद्रमा के बीच की दूरी अत्यंत सटीकता से मापने के प्रयोग किए गए। यह उपकरण लंबे समय तक वैज्ञानिक अनुसंधान में उपयोगी रहा।
लूनोखोद-1 का प्रारंभिक अभियान लगभग तीन चंद्र दिवस तक चलाने की योजना थी, लेकिन यह अपेक्षा से कहीं अधिक समय तक सक्रिय रहा। सितंबर 1971 में इसके साथ अंतिम संपर्क स्थापित हुआ। इसके बाद रोवर से संपर्क टूट गया। इसकी उपलब्धियों ने यह साबित किया कि मनुष्य बिना अंतरिक्ष यात्री भेजे भी किसी दूसरे खगोलीय पिंड की सतह पर वैज्ञानिक उपकरणों का संचालन कर सकता है।
भविष्य के चंद्र और ग्रह अभियानों की राह
लूनोखोद-1 के बाद सोवियत संघ ने 1973 में लूनोखोद-2 को चंद्रमा पर भेजा। बाद के दशकों में अमेरिका, सोवियत संघ/रूस, चीन और अन्य देशों ने चंद्रमा तथा मंगल ग्रह पर रोबोटिक वाहनों और लैंडरों के माध्यम से अनुसंधान किया। मंगल पर भेजे गए रोवर, चंद्र ध्रुवीय क्षेत्रों के अध्ययन और भविष्य के मानव अभियानों में उपयोग होने वाली तकनीकों की शुरुआती प्रेरणा ऐसे ही मिशनों से मिली।
आज के रोबोटिक रोवर अधिक उन्नत कैमरों, स्वायत्त नेविगेशन, कृत्रिम बुद्धिमत्ता आधारित निर्णय प्रणालियों और जटिल वैज्ञानिक उपकरणों से लैस हैं। फिर भी दूरस्थ संचालन, ऊर्जा प्रबंधन, कठिन सतह पर गतिशीलता और पृथ्वी से संचार जैसी मूल चुनौतियां लूनोखोद-1 के दौर से आज तक अंतरिक्ष अन्वेषण का हिस्सा बनी हुई हैं।
17 नवंबर 1970 का ऐतिहासिक महत्त्व
लूना-17 की सफल लैंडिंग और लूनोखोद-1 का चंद्रमा पर उतरना अंतरिक्ष विज्ञान के इतिहास में मील का पत्थर था। इसने चंद्रमा की सतह पर गतिशील रोबोटिक अनुसंधान की संभावनाओं को वास्तविकता में बदला। लगभग 10 किलोमीटर की यात्रा, हजारों चित्रों और वैज्ञानिक मापों के जरिए इस छोटे से आठ पहियों वाले वाहन ने मानव ज्ञान का दायरा पृथ्वी से आगे बढ़ाया।
लूनोखोद-1 की विरासत केवल सोवियत अंतरिक्ष कार्यक्रम की सफलता तक सीमित नहीं है। इसने यह आधार तैयार किया कि भविष्य में मनुष्य दूरस्थ ग्रहों और उपग्रहों पर रोबोट भेजकर वहां के वातावरण, भूगर्भ और संसाधनों का अध्ययन कर सकता है। 17 नवंबर 1970 को चंद्रमा पर शुरू हुई यह रोबोटिक यात्रा आज के आधुनिक अंतरिक्ष अन्वेषण की एक महत्त्वपूर्ण नींव मानी जाती है।